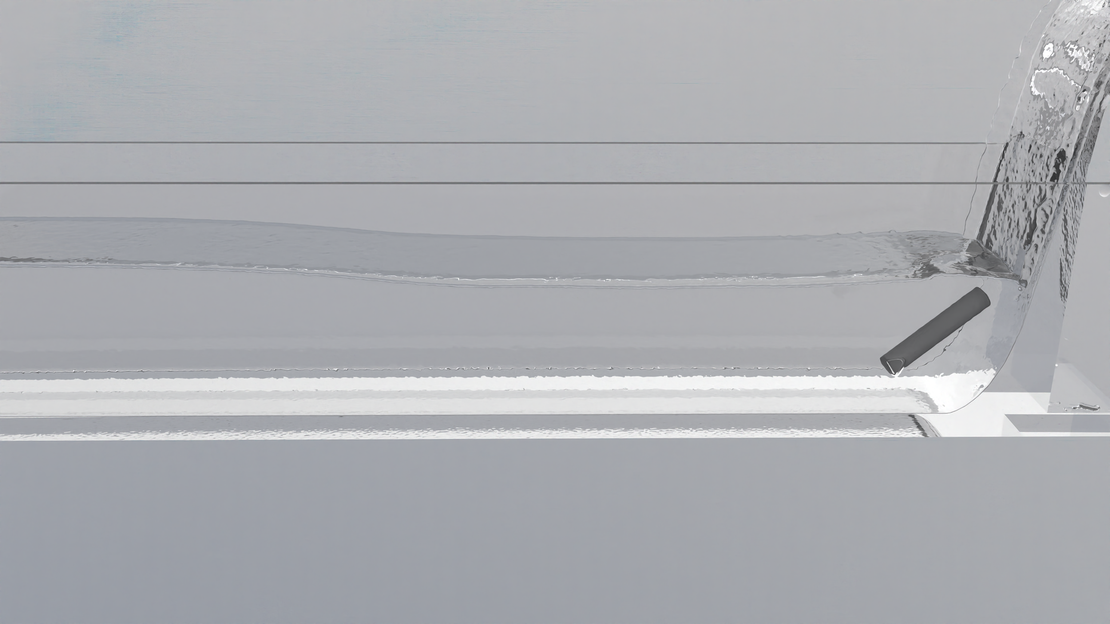
Amphibische Löschflugzeuge wie die Canadair CL-415 befüllen ihre Tanks, ohne je die Fluggeschwindigkeit aufzugeben. Das Flugzeug setzt auf einem See oder Fluss auf, gleitet mit 70 bis 75 Knoten (~130 km/h) „auf dem Step" über die Wasseroberfläche, senkt zwei kleine Schöpfsonden hinter dem Rumpfstep ab und überlässt den Rest dem reinen Staudruck: Etwa 6.000 Liter Wasser werden in rund 12 Sekunden auf einer Strecke von etwa 400 Metern nach oben in die Rumpftanks gedrückt. Das System enthält keinerlei Pumpen. Allein der Staudruck des entgegenkommenden Wassers hebt die gesamte Nutzlast in das Flugzeug.
Bemerkenswert an diesem System ist, wie klein und sorgfältig geformt der Einlass ist. Jede Sonde bietet dem Wasser eine Öffnung von wenig mehr als hundert Quadratzentimetern, kaum breiter als eine Handspanne, sodass das Flugzeug mit Vollgas die Sonde gerade noch mit Mindestfluggeschwindigkeit durch das Wasser ziehen kann. Das Einlassdesign arbeitet in zwei Stufen: Ein kurzer 90°-Krümmer leitet das Wasser nach oben um, und das Wasser verlässt ihn dann als Freistrahl, der innerhalb eines wesentlich größeren Aufnahmerohrs auf beträchtliche Höhe aufsteigt, bevor er erstmals dessen Wand berührt. Der Sondenausgang reicht in die Mündung des Aufnahmerohrs, ist jedoch durch einen Ringspalt von ihr getrennt, sodass Sonde und Rohrleitung niemals in Kontakt kommen und der Strömungswiderstand der internen Rohrleitungen nicht auf die Sonde zurückwirken kann, was dieses Design deutlich effizienter als andere Schöpfanlagen macht. Die grundlegende Idee des Sondensystems geht auf ein frühes, abgelaufenes Patent aus dem Jahr 1984 zurück.
Ein solcher Strömungsweg ist in der Realität schwer zu beobachten: Er ist im Rumpf verborgen, untergetaucht und nur für ein Dutzend Sekunden bei 130 km/h aktiv. Die Simulation macht die gesamte Kette in einem einzigen kontinuierlichen Durchlauf sichtbar: die Strömung an der Sondenmündung, den Luftraum im Inneren des Krümmers, den Übergang des Freistrahls in das Steigrohr und den Füllvorgang im Inneren des Tanks. Diese Fallstudie reproduziert die vollständige Wasseraufnahmephase.
Fallbeschreibung
Geometrie
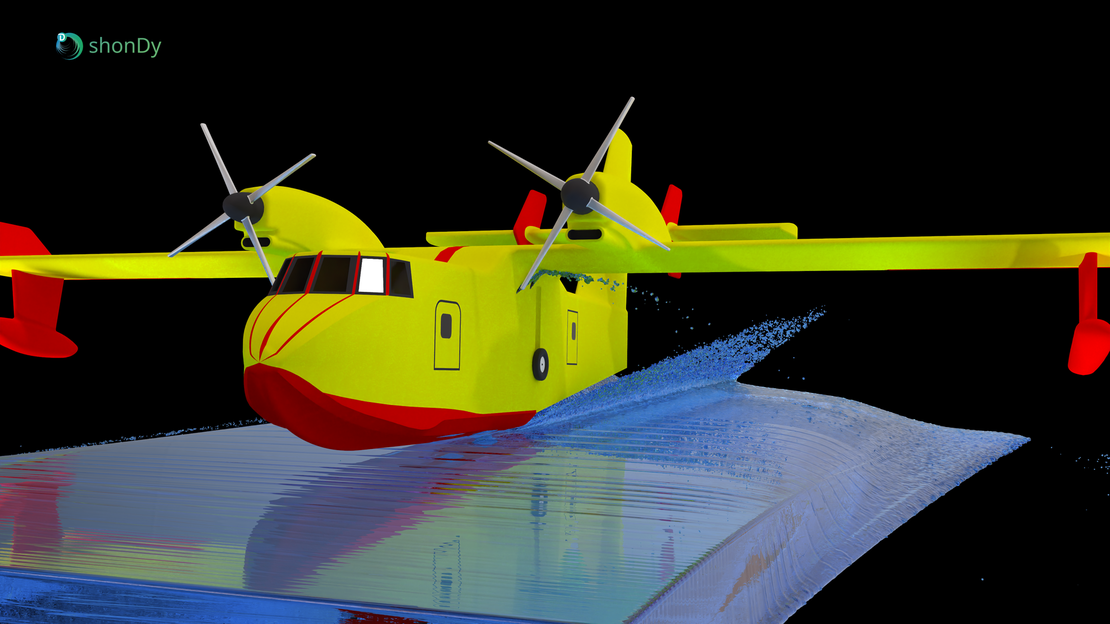
Das Simulationsmodell verwendet eine CL-415-Zelle aus einem öffentlich verfügbaren CAD-Modell auf GrabCAD. Der vollständige interne Wasserpfad wurde speziell für diese Studie erstellt und in das CL-415-Modell integriert. Die Umrisse und groben Abmessungen der Sonde und des Aufnahmesteigrohrs sind vom oben genannten Patent inspiriert (Hawkshaw / Field Aviation, 1984): die Schöpfsonde mit ihrem halbkreisförmigen unteren Querschnitt, das wesentlich größere Aufnahmesteigrohr und der Ringspalt zwischen dem Sondenausgang und der umgebenden Steigrohrmündung.
Die Tankproportionen sind plausible technische Schätzungen. Aus der öffentlichen Literatur ist bekannt, dass das gesamte Tankvolumen etwa 6.130 Liter beträgt, aufgeteilt in vier separate Tanks, wobei jede der beiden Sonden zwei davon befüllt, und dass die vier Tanks einzeln entleert werden können. Auf dieser Grundlage wurden vier einfache Tankgeometrien entworfen, die jeweils ein Viertel des Gesamtvolumens fassen und nur oben miteinander verbunden sind, sodass sie weiterhin einzeln entleert werden können.
Das Belüftungs- und Überlaufsystem wurde frei gestaltet: Bilder und Videos des Wasseraufnahmevorgangs zeigen, dass verdrängte Luft und, sobald die Tanks ihre Kapazität erreichen, überschüssiges Wasser direkt unter dem Flügel abgegeben werden. Das Modell folgt dieser Designentscheidung in vereinfachter Form mit vier Rohren, die von den Tanks zu Auslässen knapp unterhalb des Flügels führen.
Das gesagt, erhebt das Innenleben des Flugzeugs keinen Anspruch, das tatsächliche Serienflugzeug zu repräsentieren; sein Zweck ist es, die Physik des Wasseraufnahmevorgangs und die Fähigkeiten von shonDy in einem solchen Anwendungsszenario zu demonstrieren.
Die Geometrie ist in den folgenden Abbildungen dargestellt:
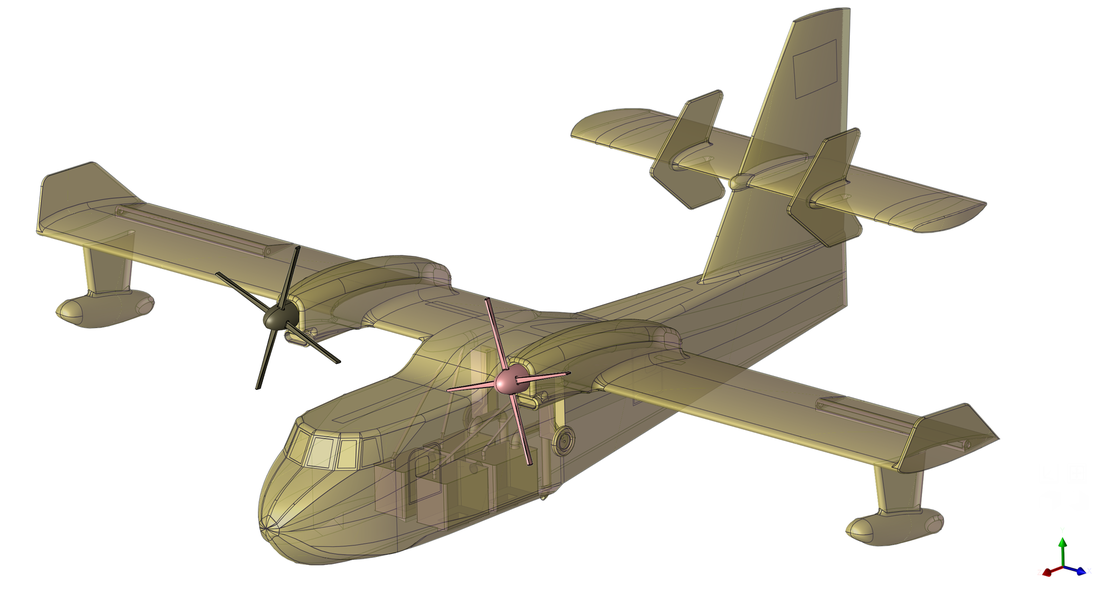
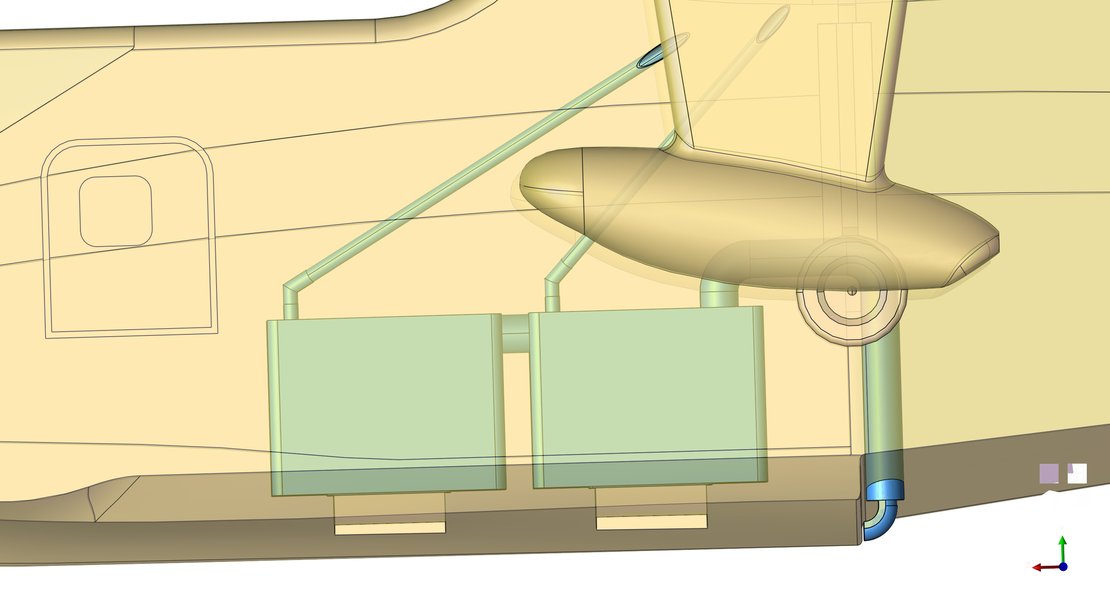
Die Zelle, einschließlich der internen Rohrleitungen und Tankwände, agiert in der Simulation als einzelner Starrkörper. Die Propeller drehen sich mit einer vorgegebenen Drehzahl, rein zu Visualisierungszwecken.
Simulations-Setup: Bewegtes Wasser, stationäres Flugzeug
Die Grundidee des Setups besteht darin, das Rechengebiet so klein wie möglich zu halten. Es spiegelt ein Schleppkanal-Experiment in umgekehrter Weise wider: Anstatt das Flugzeug über einen 400 Meter langen Wasseraufnahmelauf zu ziehen, steht das Flugzeug still und das Wasser bewegt sich. Ein Einlass speist Wasser mit konstant 130 km/h (36,1 m/s) ein, die freie Oberfläche entwickelt sich auf natürliche Weise entlang des Rumpfes, und ein Auslass direkt hinter dem Flugzeug entfernt das Wasser wieder aus dem Rechengebiet. Für das Fluid sind die beiden Situationen physikalisch identisch, aber die Formulierung mit stationärem Flugzeug, bei der die Zelle um 3° Nase hoch gepitcht ist, der Haltung des realen Flugzeugs während des Wasseraufnahmelaufs, reduziert das Rechengebiet auf kaum mehr als die Abmessungen des Flugzeugs selbst, was sowohl die Rechenzeit als auch den Speicherbedarf verringert.
Für die erste Sekunde des Laufs werden die Sondenöffnungen künstlich geschlossen gehalten, um dem Wasser Zeit zu geben, sich durch das Rechengebiet auszubreiten, und der freien Oberfläche Zeit, sich entlang des Rumpfes zu entwickeln. Nach einer Sekunde werden die Abdeckungen sofort entfernt und der Füllvorgang beginnt. Dies hat kein Gegenstück im realen Manöver; es ist rein eine numerische Maßnahme, um den Einlassvorgang aus einem vollständig entwickelten Strömungsfeld heraus zu starten und nicht aus dem anfänglichen Einschwingvorgang.
Zwei Verfeinerungsregionen halbieren den Partikelradius dort, wo die Physik entschieden wird: Ein erster Kasten umschließt die Sonde und die Strömung unterhalb des Rumpfsteps, ein zweiter deckt die Einlässe des Belüftungssystems ab. Überall sonst hält die gröbere Basisauflösung die Kanalströmung rechenbar. Ein Messfenster über das linke Tankpaar erfasst den Volumenstrom in die Tanks und das akkumulierte Wasservolumen über die Zeit und liefert so die Füllkurve direkt aus den Partikeldaten.
| Parameter | Wert |
|---|---|
| Fluid | Wasser |
| Fluiddichte | 998 kg/m³ |
| Kinematische Viskosität | 1,0·10⁻⁶ m²/s |
| Oberflächenspannung | 0,07 N/m |
| Schöpfgeschwindigkeit | 130 km/h (36,1 m/s) |
| Pitchlage | 3° Nase hoch |
| Basis-Partikelradius | 25 mm |
| Verfeinerter Partikelradius | 12,5 mm |
| Simulierte Zeit | 13 s |
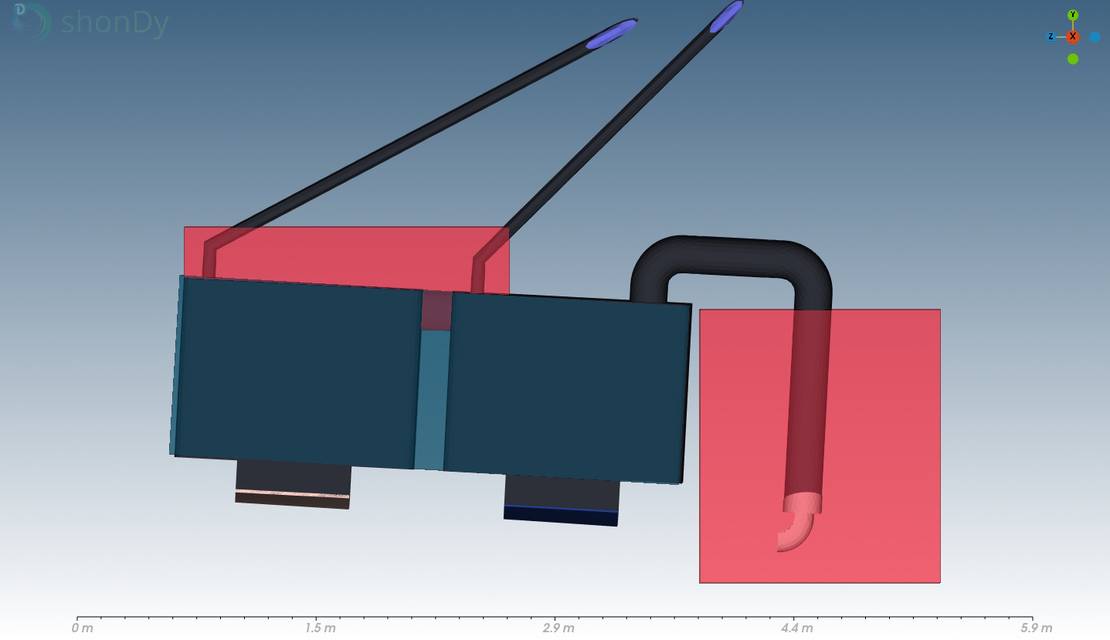
Aus Sicht der Sonde entfaltet sich der Lauf dann in drei Phasen, alle erfasst in einer einzigen kontinuierlichen Simulation:
- Einlass: Das vom Step ablaufende Wasserblatt wird durch den 90°-Krümmer der Sonde nach oben umgelenkt.
- Freistrahl: Das Wasser verlässt den Sondenausgang als aufwärts gerichteter Strahl im Inneren des Aufnahmesteigrohrs, dessen Querschnitt von 410 cm² etwa dreimal so groß ist wie der der Sonde. Der Sondenausgang sitzt in der Steigrohrmündung, von ihr nur durch einen Ringspalt getrennt, und der Strahl steigt frei auf und expandiert, bevor er erstmals die Steigrohrwand berührt, sodass kein Rohrleitungswiderstand auf die Sonde zurückübertragen wird.
- Füllen: Getragen von seinem eigenen Impuls steigt das Wasser durch das Steigrohr, wird durch zwei Krümmer umgelenkt und fällt von oben in die Tankzelle.
Ergebnisse
Die Einlasskette bei 130 km/h
Das Video folgt dem Wasser durch die vollständige Einlasskette:
- Rumpfströmung: Das entgegenkommende Wasser teilt sich am Vorschiff, bildet das charakteristische Sprühmuster entlang der Kimmen und verlässt den Step als zusammenhängendes Blatt direkt vor der Sondenmündung.
- Sonde: Das Blatt wird vom untergetauchten Krümmer verschluckt, der es um 90° nach oben dreht.
- Freistrahl: Oberhalb des Sondenausgangs steigt der Strahl frei im wesentlich größeren Aufnahmesteigrohr auf, bevor er erstmals dessen Wand berührt, ohne dass die Sonde jemals die umgebende Rohrleitung berührt.
- Tank: Das Wasser steigt durch das Steigrohr, wird durch die Krümmer umgelenkt und taucht von oben in die Tankzellen ein. Die anfängliche Befüllung wird von starker Turbulenz und Spritzern dominiert; mit steigendem Füllstand beruhigt sich die Oberfläche, bis die erste Tankzelle nahezu voll ist. Ein starker Strahl schwappt dann aus der ersten Zelle über und befüllt die zweite. Sobald beide Zellen voll sind, entweicht das überschüssige Wasser durch die Entlüftungsrohre unter dem Flügel.
Füllrate und Einlasseffizienz
Das folgende Video zeigt den vollständigen Füllvorgang des linken Tankpaars:
Das Live-Diagramm zeigt das akkumulierte Wasservolumen, das von einem Messfenster um die zwei linken Tankzellen erfasst wird. Die Befüllung beginnt bei 1 s, wenn die Sondenabdeckungen geöffnet werden, und ist etwa 10,5 Sekunden später abgeschlossen. Das gemessene Tankpaar, etwa die Hälfte der Flugzeugkapazität, fasst 3.200 Liter; mit beiden Sonden, die ihre Tankpaare parallel befüllen, entspricht dies einer vollständigen Beladung in der Größenordnung von 10 Sekunden, genau im Bereich der für die echte CL-415 gemeldeten rund 12 Sekunden.
Bei näherer Betrachtung teilt sich die Füllkurve in zwei Abschnitte, getrennt bei etwa 1.700 Litern. Unterhalb dieser Grenze beträgt die durchschnittliche Füllrate 323 L/s; darüber sinkt die Rate auf 295 L/s. Das Video zeigt den Grund direkt: An diesem Punkt ist die erste Tankzelle voll und das Wasser muss in die zweite Zelle überlaufen. Dieser Transfer kann mit dem Zustrom nicht ganz mithalten, sodass Wasser in das Steigrohr zurückstaut und den Einlass drosselt.
Aus der gemessenen Füllrate lässt sich die Einlasseffizienz der Sonde berechnen: Sie beschreibt, wie vollständig die Sonde ihre eigene Öffnung nutzt. Der Referenzwert ist der ideale Volumenstrom, das Volumen, das pro Sekunde durch die Sondenöffnung strömen würde, wenn die Öffnung vollständig mit ungestörtem Wasser gefüllt wäre, das mit der Schöpfgeschwindigkeit ankommt:
Dabei ist die Stirnfläche der Sondenöffnung (132,5 cm²), der Querschnitt, den sie dem entgegenkommenden Wasser präsentiert, und ist die Geschwindigkeit des Flugzeugs relativ zum Wasser, d. h. die Schöpfgeschwindigkeit von 130 km/h. Die Einlasseffizienz ist der tatsächlich gelieferte Volumenstrom, die gemessene Füllrate , geteilt durch diesen Idealwert:
Gemittelt über den gesamten Lauf liefert die Sonde etwa 310 L/s, eine Effizienz von 65 %. Getrennt für die zwei Abschnitte der Füllkurve bewertet, beträgt die Effizienz 67,5 %, während die erste Zelle ungehindert befüllt wird, und 61,7 %, sobald das Überlaufen in die zweite Zelle den Durchfluss drosselt.
Diese Werte liegen am unteren Ende des veröffentlichten Bereichs: Das oben genannte Patent beansprucht bis zu 94 % für sein Sondendesign, gegenüber 65 bis 75 % für herkömmliche Schöpfanlagen, alle gemessen gegen denselben Referenzwert, den idealen Volumenstrom. Dass das Modell unter dem Patentwert bleibt, ist aus mehreren Gründen plausibel:
- Geometrie und Positionierung: Die Sondengeometrie basiert nur grob auf den Informationen im Patent, und ihre Position am Rumpf wurde nach Augenmaß festgelegt, nicht optimiert. Letztlich handelt es sich um eine Fallstudie, die auf öffentlich verfügbaren Informationen basiert, und nicht um eine Reproduktion des Serienflugzeugs.
- Rückstau ins Steigrohr: Dass Wasser ins Steigrohr zurückstaut, sobald die erste Zelle voll ist, ist eindeutig ein Mangel des vereinfachten Tankdesigns. Dies zeigt zwei Dinge: Die Simulation liefert wertvolle Erkenntnisse und konkrete Ausgangspunkte für die Optimierung, und die Geometrie stromabwärts der Sonde ist alles andere als trivial.
- Eintauchtiefe und Auflösung: Die Effizienz reagiert stark auf die Eintauchtiefe der Sonde im Wasserblatt, die auf eine plausible Schätzung gesetzt und nicht optimiert wurde, und die endliche Partikelauflösung glättet das dünne Blatt, das die Sonde speist. Da die Eintauchtiefe ein freier Parameter des Setups ist, ist die Abstimmung auf maximale Effizienz genau die Art von Studie, für die dieses Modell konzipiert wurde.
Freistrahlverhalten
Ein charakteristisches Merkmal dieses Designs ist, dass Sonde und Steigrohr niemals in Kontakt kommen. Der Sondenausgang reicht in die Steigrohrmündung, von der umgebenden Wand nur durch einen Ringspalt getrennt, und das Wasser wechselt als Freistrahl von einem in das andere. Um den Freistrahl sicherzustellen, muss der Steigrohrquerschnitt deutlich größer sein als der der Sonde, und der erste Krümmer des Steigrohrs muss weit genug stromabwärts sitzen: In dieser Fallstudie ist der Steigrohrquerschnitt von 410 cm² das 3,1-fache der Sondenaustrittsfläche von 132,5 cm², und der gerade Steigrohrabschnitt oberhalb des Sondenausgangs erstreckt sich 135 cm bis zum ersten Krümmer, etwa zehn äquivalente Sondendurchmesser.
Die Nahaufnahme zeigt, wie sich der Freistrahl im Verlauf des Laufs verhält; dabei durchläuft er drei unterschiedliche Regime:
- Freier Aufstieg wie vorgesehen: Zu Beginn des Laufs steigt der Strahl durch das gesamte Steigrohr, ohne dessen Wand zu berühren; der erste Kontakt findet erst im Krümmer statt. Wie oben beschrieben, dauert dieses Regime an, bis die erste Tankzelle voll ist.
- Das Steigrohr flutet von oben: Sobald die erste Tankzelle voll ist und Wasser ins Steigrohr zurückstaut (der gleiche Rückstau, der sich als Knick in der Füllkurve zeigt), wandert der Wandkontaktpunkt stetig nach unten in Richtung Sondenausgang.
- Der Spalt als Entlastungsweg: Ab etwa 11,5 s, wenn beide Tankzellen voll sind, reicht die Wassersäule bis zur Sondenmündung herunter und überschüssiges Wasser beginnt, durch den Ringspalt nach unten zu entweichen.
Das letzte Regime zeigt die zweite Aufgabe des Spalts. Seine erste Aufgabe ist die Widerstandsentkopplung: Da Sonde und Rohrleitung niemals in Kontakt kommen, können die Strömungsverluste von Steigrohr, Krümmern und Tank die Sonde niemals über eine starre Verbindung belasten. Seine zweite Aufgabe zeigt sich, wenn das System zurückstaut: Anstatt dass eine geschlossene Wassersäule Gegendruck am Sondenausgang aufbaut, entweicht der Überschuss einfach durch den Ringspalt. Mit einem Querschnitt von etwa 260 cm², ungefähr doppelt so groß wie die Sondenaustrittsfläche von 132,5 cm², lässt der Spalt das überschüssige Wasser leicht entweichen: Die Sonde schöpft weiter, und vor ihr bildet sich kein Staupunkt.
Zusammenfassung
In dieser Fallstudie wurde der vollständige Wasseraufnahmelauf eines amphibischen Löschflugzeugs, das lose auf der CL-415 basiert, simuliert: von der Freioberflächenströmung entlang des Gleitrumpfes, durch die Sonde und ihren Freistrahl, bis zur Befüllung des internen Tanks, alles in einer einzigen kontinuierlichen partikelbasierten Simulation.
Die Formulierung mit bewegtem Wasser und stationärem Flugzeug hält das Rechengebiet kompakt und reproduziert gleichzeitig den genauen Betriebspunkt des Manövers: 130 km/h Zuström und die 3°-Nase-hoch-Step-Haltung platzieren die Sondenmündung in das Wasserblatt, das den Rumpfstep verlässt. Zwei Verfeinerungszonen konzentrieren die Auflösung auf die Sonde und die Belüftungseinlässe, und ein Messfenster wandelt die Partikeldaten direkt in die Füllkurve um.
Die Zahlen liegen dort, wo das reale Flugzeug betrieben wird: Die Sonde liefert durchschnittlich 310 L/s in ihr Tankpaar, eine Einlasseffizienz von etwa 65 %, und befüllt die gemessenen 3.200 Liter in etwa 10,5 Sekunden. Auf beide Sonden extrapoliert, ist die vollständige Beladung in der Größenordnung von 10 Sekunden an Bord, nahe den für die echte CL-415 gemeldeten rund 12 Sekunden. Die Nahaufnahme des Steigrohrs bestätigt das Funktionsprinzip des patentierten Designs: Solange die Tanks den Durchfluss aufnehmen, steigt der Strahl frei über etwa zehn Sondendurchmesser auf, bevor er ersten Wandkontakt hat, und sobald die Tanks voll sind, übernimmt der Ringspalt als Entlastungsweg und lässt das überschüssige Wasser entweichen, ohne die Sonde zu belasten.
Simulationsaufbau
| Fluid | Wasser |
| Fluiddichte | 998 kg/m³ |
| Oberflächenspannung | 0,07 N/m |
| Schöpfgeschwindigkeit | 130 km/h (36,1 m/s) |
| Pitchlage | 3° Nase hoch |
| Partikelradius | 25 mm (verfeinert auf 12,5 mm) |
| Simulierte Zeit | 13 s |